在建立好自己的机器人模型后, 我们可以利用turtlebot的ROS库,实现自己机器人的自主导航. ……继续阅读 » 5年前 (2021-04-26) 1712浏览 0评论809个赞
目录: 一、IMDb电影评论数据预处理 二、词袋模型应用 三、文本数据清洗 四、模型训练:逻辑回归 五、核外学习:大规模数据应用 六、潜在狄氏分配(LDA)主题建模 首先祝各位读者朋友新春快乐,牛年大吉,学习工作顺利!……继续阅读 » 5年前 (2021-04-26) 2247浏览 0评论353个赞
好久不见朋友们,首先祝大家新年好呀!新的一年,祝大家牛年大吉,万事如意,bug少点,笑容多点!!! ……继续阅读 » 5年前 (2021-04-26) 2776浏览 0评论2962个赞
对于串联机器人来说,求逆解的难度要大于求正解,市面上的工业机器人一般是利用的是利用解析法求封闭解,机器人有封闭解是有条件的—Pieper法则。另一种求逆解的方法是利用迭代法求数值解,适用于不满足Pieper法则的构型,……继续阅读 » 5年前 (2021-04-26) 1744浏览 0评论2527个赞
本文有一部分内容参考以下两篇文章: 一文弄懂神经网络中的反向传播法——BackPropagation ……继续阅读 » 5年前 (2021-04-26) 2215浏览 0评论2860个赞
本专栏主要介绍如果通过OpenCv-Python进行图像处理,通过原理理解OpenCv-Python的函数处理原型,在具体情况中,针对不同的图像进行不同等级的、不同方法的处理,以达到对图像进行去噪、锐化等一系列的操作。同时,希望观看本专栏的小伙伴可以理解到OpenCv进行图像处理……继续阅读 » 5年前 (2021-04-26) 2276浏览 0评论2910个赞
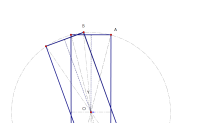
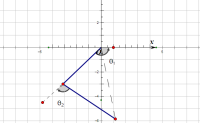
从正上方观看我们的四足机器人时,可以简化成以下几何图形,接下来我们就根据该模型来分析四足机器人的偏航调节 一、几何模型 以右前腿为例 ……继续阅读 » 5年前 (2021-04-26) 3028浏览 0评论1272个赞
每当我们需要运行一个ROS节点或工具时,都需要打开一个新的终端运行一个命令。当系统中的节点数量不断增加时,“每个节点一个终端”的模式会变得非常麻烦。那么有没有一种方式可以一次性启动所有节点呢?答案当然是肯定的。 这里我引用古月的书上的内容给大家详细介绍一下。 &nb……继续阅读 » 5年前 (2021-04-26) 1697浏览 0评论1273个赞
1.创建功能包 cd /catkin_ws/srccatkin_create_pkg learning_tf roscpp rospy tf t……继续阅读 » 5年前 (2021-04-26) 1689浏览 0评论1288个赞
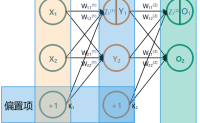
上一篇文章:深度学习1—最简单的全连接神经网络 我们完成了一个三层(输入+隐含+输出)且每层都具有两个节点的全连接神经网络的原理分析和代码编写。本篇文章将进一步探讨如何把每层……继续阅读 » 5年前 (2021-04-26) 1646浏览 0评论644个赞
参考:http://wiki.ros.org/ROS/Tutorials/WritingPublisherSubscriber(python) 1 编写Publisher节点 &……继续阅读 » 5年前 (2021-04-26) 2724浏览 0评论2679个赞
前言: 机械手解魔方的快速方案,基本就是两只手成90度摆……继续阅读 » 5年前 (2021-04-26) 2771浏览 0评论126个赞
魔方机器人(基于OpenCV、Arduino) 简介 顾名思义,魔……继续阅读 » 5年前 (2021-04-26) 3104浏览 0评论425个赞
师兄和同门在做SLAM的时候,经常会用到的 octomap ,也就是八叉树地图。octomap相比于点云地图来说大大减小了地图的存储空间。既然octomap可以用于导航和避障,那么自然也可以导入moveit!,作为机械臂路径规划过程中的障碍物,方便机械臂和障碍物之间进行碰撞检测。……继续阅读 » 5年前 (2021-04-26) 2825浏览 0评论2352个赞
……继续阅读 » 5年前 (2021-04-26) 1855浏览 0评论874个赞
一、 鲁迅说过:“不能一口吃个胖子。” 这句话是有道理的。前段时间测试wsl2安装ROS引导ABB机器人,碰了钉子。今天网上搜了一下wsl的网络配置,发现用wsl要比wsl2简单很多。 WSL1 是共享宿主机的网络栈,即 WSL1 共享主机 IP,并没有自己独立的逻辑网卡,也即没……继续阅读 » 5年前 (2021-04-26) 3168浏览 0评论2520个赞
Launch文件:通过XML文件实现多节点的配置和启动(可自动启动ROS Master) ……继续阅读 » 5年前 (2021-04-26) 2657浏览 0评论1230个赞
ROS当中的关键组件: Launch文件TF坐标变换Qt工具箱Rv……继续阅读 » 5年前 (2021-04-26) 2737浏览 0评论1525个赞
整体框架 本系统的设计理念共分为三个层……继续阅读 » 5年前 (2021-04-26) 2575浏览 0评论485个赞
很多同学会把路径规划(Path Planning)和轨迹规划(Trajectory Planning)这两个概念混淆,路径规划只是表示了机械臂末端在操作空间中的几何信息,比如从工作台的一端(A点)沿直线移动到另一端(B点)。而轨迹规划则加上了时间律,比如它要完成的任务是从A点开始……继续阅读 » 5年前 (2021-04-26) 1876浏览 0评论1637个赞
本专栏主要介绍如果通过OpenCv-Python进行图像处理,通过原理理解OpenCv-Python的函数处理原型,在具体情况中,针对不同的图像进行不同等级的、不同方法的处理,以达到对图像进行去噪、锐化等一系列的操作。同时,希望观看本专栏的小伙伴可以理解到OpenCv进行图像处理……继续阅读 » 5年前 (2021-04-26) 1866浏览 0评论1098个赞
Astra pro深度相机配置 我发现从github上clone下来的功能包并没有rviz文件 为了显示深度相机的点云图,这……继续阅读 » 5年前 (2021-04-26) 3261浏览 0评论2229个赞
一、平面运动学建模 本篇将会对四足机器人的腿部进行数学建模,求解器正逆运动学解,包含详细公式推导与计算 不考虑横向髋关节运动时,四足机器人的腿部可以简化成二连杆机构 1、几何建模……继续阅读 » 5年前 (2021-04-26) 2493浏览 0评论245个赞
launch文件:通过XML文件实现多节点的配置和启动(可自启动ROS Mater) launch文件语法 ……继续阅读 » 5年前 (2021-04-26) 2273浏览 0评论2125个赞
运动规划(Motion Planning):要让一个机器人实现运动规划,需要先将机器人抽象到构形空间(C-Space)。MoveIt就可以帮大家把这些工作给做了,只需提供机器人URDF模型,就可以调用几大运动规划库的规划算法(如OMPL,SBPL……继续阅读 » 5年前 (2021-04-26) 2854浏览 0评论2068个赞
根据零力矩点理论分析机器人行进过程的稳定条件,利用稳定裕度的概念,在支撑多边形中求取最优稳定点来规划零力矩点.可以为避免 walk步态中频繁调整躯干姿态导致的能耗和行进速度损失[1] 此外,“零力矩点”是判定仿人机器人动态稳定运动的……继续阅读 » 5年前 (2021-04-26) 2502浏览 0评论1085个赞
写在前面 上一小节我们完成了数据包的构建,并且实现了对基础硬件的控制。从这一小节开始,我们将进入基于ROS的上位机程序设计。本小节主要介绍了: 三维空间测绘机器人的ROS节点分布……继续阅读 » 5年前 (2021-04-26) 2273浏览 0评论1861个赞
上一篇文章:深度学习2—任意结点数的三层全连接神经网络 距离上篇文章过去了快四个月了,真是时光飞逝,之前因为要考博所以耽误了更新,谁知道考完博后之前落下的接近半个学期的工作是……继续阅读 » 5年前 (2021-04-26) 2835浏览 0评论832个赞
源码: ……继续阅读 » 5年前 (2021-04-26) 2804浏览 0评论1969个赞
文章目录① 背景② 前提③ 任务……继续阅读 » 5年前 (2021-04-26) 2116浏览 0评论2617个赞
本节目标:利用ICP进行闭环检测,完成闭环。 预期效果:通过闭环检测完成起止闭环,下图为加入闭环前后。 ……继续阅读 » 5年前 (2021-04-26) 2749浏览 0评论1598个赞
ROS_ControlROS为开发者提供的机器人控制中间件。包含一系列控制器接口、传动装置接口、硬件接口、控制器工具箱等等。可以帮助机器人应用功能包快速落地,提高开……继续阅读 » 5年前 (2021-04-26) 2410浏览 0评论193个赞
写在前面现在的裸机程序已经不能满足嵌入式机器人所需的代码结构要求了,因为一个嵌入式机器人的系统是非常庞大的,分别由感知算法,决策算法和控制算法等……继续阅读 » 5年前 (2021-04-26) 2817浏览 0评论1031个赞
本节目标:学习gtsam与isam在二位位姿pose2和三维位姿pose3上的使用,并将isam用于位姿的因子图优化。 预期效果:将ICP匹配带来的瞬间位移变成对之前累积误差的消除。蓝色ICP无图优化,紫色ICP后进行图优化。 ……继续阅读 » 5年前 (2021-04-26) 2868浏览 0评论1984个赞
前言 ……继续阅读 » 5年前 (2021-04-26) 1948浏览 0评论326个赞
前言: 今年又去参加了余姚的第二届全国创意机器人大赛,当然还是主题二。今年限制了机器的体积及功率,所以没有出现去年那样的巨无霸。比赛我们队伍拿了一个全国一等……继续阅读 » 5年前 (2021-04-26) 3401浏览 0评论1743个赞
mnist是在图像机器学习占据“Hello World”地位的库。下载地址如下:http://yann.lecun.com/exdb/mnist/ train-images-idx3-ubyte(训练集数据,存放训练图像的集合) train-labels-idx1-ubyte(训……继续阅读 » 5年前 (2021-04-26) 2510浏览 0评论1082个赞
参数模型 ……继续阅读 » 5年前 (2021-04-26) 3354浏览 0评论2109个赞
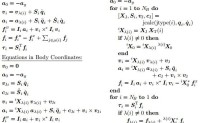
机械臂的逆动力学问题可以认为是:已知机械臂各个连杆的关节的运动(关节位移、关节速度和关节加速度),求产生这个加速度响应所需要的力/力矩。KDL提供了两个求解逆动力学的求解器,其中一个是牛顿欧拉法,这个方法是最简单和高效的方法。 牛顿欧拉法算法可以分为三个步骤: st……继续阅读 » 5年前 (2021-04-26) 2745浏览 0评论2457个赞
目录十六届智能车基础四轮组路标:电感 or 摄像头?十六届智能车基础四轮组路标:普通赛道元素的电感信号感知……继续阅读 » 5年前 (2021-04-26) 2446浏览 0评论1135个赞
简介 随着人工智能技术的迅速发展,移动机器人导航在拥挤的行人环境中有许多重要的应用,如医院、商场和食堂。在这些人群密集的场景中,安……继续阅读 » 5年前 (2021-04-26) 2922浏览 0评论733个赞
时间:2020年4月9日 对之前内容做补充,加入支撑相轨迹规划,并构造完整的的周期曲线 在四足机器人的研究中,有一个很关键的问题,就是如何减少足端在触地瞬间的冲击,避免把机器人把自己给蹬倒了?这时候就需要一个合……继续阅读 » 5年前 (2021-04-26) 2899浏览 0评论658个赞
aruco是一种类似二维码的定位标记辅助工具,通过在环境中部署Markers,可以辅助机器人进行定位,弥补单一传感器的缺陷,纠正误差。在之前的手眼标定easy_handeye程序中,需要使用这个工具进行手眼标定。正好手上有realsense深度相机,就根据资料进行了简单的测试。如……继续阅读 » 5年前 (2021-04-26) 3346浏览 0评论2050个赞
本专栏主要介绍如果通过OpenCv-Python进行图像处理,通过原理理解OpenCv-Python的函数处理原型,在具体情况中,针对不同的图像进行不同等级的、不同方法的处理,以达到对图像进行去噪、锐化等一系列的操作。同时,希望观看本专栏的小伙伴可以理解到OpenCv进行图像处理……继续阅读 » 5年前 (2021-04-26) 3188浏览 0评论2375个赞
文章目录 ① 背景② 前提③ 任务 ……继续阅读 » 5年前 (2021-04-26) 2170浏览 0评论1911个赞