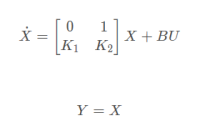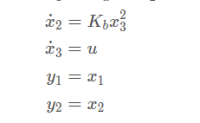前面两篇文章里首先介绍了贝叶斯滤波的理论框架,之后对机器人模型做了线性高斯假设,推出了卡尔曼滤波的迭代方程组。在这篇文章中,就将进一步介绍当机器人模型为非线性时该如何使用贝叶斯滤波。我们将介绍扩展卡尔曼滤波器以及无迹卡尔曼滤波器的由来。 ……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2677浏览 0评论1343个赞
2020年,Ubuntu最新的LTS版本20.04如期而至,古月君早就摩拳擦掌想要尝试一下,今天就大胆来一次硬盘安装。 笔记本型号:小米15.6 Pro 原系统环境:Windows ……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3362浏览 0评论2545个赞
嗨伙计们,罗伯特祥又来和大家见面了! 最近,很多小伙伴私信我,问我到底应该使用哪款仿真器来仿真,所以笔者临时决定结合自己的使用经历写篇科普文跟大家一起来分析对比一下Ga……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3986浏览 0评论391个赞
机器人专业的学生,多多少少总需要和机械结构打点交道。有时候可能是做个安装设备的架子,有时候可以需要个简单的运动机构,这些简单的东西如果找别人做就会耽误很长的一段时间。这个时候掌握一点Solidworks绘图技能,你的苦恼就消失啦。 <……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2531浏览 0评论2953个赞
通过前面的基础学习,本章进入最为激动的机器人自主导航的学习。在前面的学习铺垫后,终于迎来了最大乐趣的时刻,就是赋予我们的miiboo机器人能自由行走的生命。本章将围绕机器人SLAM建图、导航避障、巡航、监控等内容展开。本章内容: 在机器人上使……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2794浏览 0评论253个赞
原作者:Evan Ackerman文章来源:IEEE ……继续阅读 » 开心洋葱 6年前 (2021-04-26) 1793浏览 0评论2760个赞
0.三轮全向移动平台简介在机器人硬件的大家族中,移动平台算是占据了一席之地,近几年在各类大大小小的机器人比赛中使用三轮全向移动平台的频率越来越高,这种有意思的结构似乎越来越受机器人爱好者的青睐。 三轮全向移……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3208浏览 0评论461个赞
0. 麦克纳姆轮全向移动平台简介麦克纳姆……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3812浏览 0评论818个赞
Qt Creator for ROS如果想在Qt上进行ros包的开发和GUI界面开发,……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2299浏览 0评论120个赞
想玩全向小车么?想搭建一个移动底盘么?想满足中二病的创造欲么? 想? 那么为什么不自己做一个麦克纳……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2441浏览 0评论2209个赞
一阶贝塞尔曲线(包含两个控制点)假设控制点为P0和P1,曲线方程为: ……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2251浏览 0评论1875个赞
……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2595浏览 0评论2351个赞
关于大佬们的一些见解 ……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3230浏览 0评论500个赞
随着3D相机的普及和3D激光传感器价格的降低,机器人依靠3D传感器视觉避障和路径规划方案逐渐成为趋势。近期采用3D相机进行了路径规划的仿真和实测。……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2647浏览 0评论525个赞
马斯克的龙飞船中的操作系统是Linux,软件工程使用的是C++,用GCC和GDB去调试代码,C++如此强大和灵活,所以有必要了解一下C++工程是如何make的. 我们在写CMakeLists.txt时候需要查找第三方库的头文件和……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2495浏览 0评论530个赞
转载自:http://emuch.net/html/201009/2……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2063浏览 0评论2299个赞
……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3429浏览 0评论1285个赞
上期回顾:RT-Thread智能车目标识别系统连载教程—……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2684浏览 0评论262个赞
本文介绍了如何利用MATLAB辨识状态空间方程中的未知参数。 假设我们的被控系统的表达如下: ……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2543浏览 0评论1768个赞
原理对于ROS里面用Python写的节点,是可以直接用 python your_node_name<……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2016浏览 0评论1461个赞
……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3631浏览 0评论2369个赞
上一回,我们讲完了A*的工作原理,与Dijkstar相比A*确实有一……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3625浏览 0评论2159个赞
上期回顾:RT-Thread智能车目标识别系统连载教程——手写体识别模型 (1)……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3374浏览 0评论1452个赞
1. 原理1.1 AB相编码器 ……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2609浏览 0评论1372个赞
导言你也在机器人动力学仿真过程中,遭遇了许多BUG吗? 没关系,在这里或许能找到你想要的答案! 正文先来考虑一个很简单的情况,假设有一个椭……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2084浏览 0评论2970个赞
参考代码:https://github.com/christianwengert/calib_toolbox_addon<……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2420浏览 0评论1811个赞
全文目录什么是RQT?一个RQT Plugin的工程目录各文件详细说明程序运行逻辑编写RQT插件的具体操作步骤<……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2975浏览 0评论2241个赞
快速随机搜索树(Rapidly-Exploring Random Tree, RRT)算法是移动机器人或机械臂常用的轨迹规划算法,用于规划出一条运动轨迹。其主要步骤分以下几步: 1. 初始化需要规划的2D或3D地图,给出移动机器人或机械臂要运动的起点和终点坐标,树的根部在起点。 ……继续阅读 » 开心洋葱 6年前 (2021-04-26) 1767浏览 0评论916个赞
全文目录什么是RQT?一个RQT Plugin的工程目录各文件详细说明程序运行逻辑编写RQT插件的具体操作步骤<……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3183浏览 0评论2994个赞
上期回顾:RT-Thread智能车目标识别系统连载教程——手写体识别模型 (1)……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3186浏览 0评论335个赞
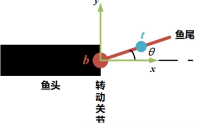
两连杆机器鱼的简单建模方法在机器鱼的建模过程中,无可避免地会遇到一个问题,那就是: 机器鱼的推进力是如何产生的呢?……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2675浏览 0评论659个赞
工具和参考链接由于机器人动力学模型往往都是非线性的,这里用到的工具是: MATLAB的System Identification Toolbox(系统辨识工具箱),其中的Nonlinear Grey-Box……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2163浏览 0评论1567个赞
经常有小伙伴在古月居后台咨询ROS安装和上手使用的问题,相信使用过ROS的同学们都深有体会吧: 1.rosdep为啥总是报错,换网、换源、换电脑,怎么都解决不了?2.ros安装也太慢了吧,看着不到KB级的下载速……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2251浏览 0评论1532个赞
1、前记:可能用Robotics Toolbox建立的机器人模型与实际机器人在外观上存在天壤之别吧,直接将CAD软件(UG、SolidWorks、CATIA、Proe等)做好的3D模型导入MATLAB中是一个很好的选择……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2072浏览 0评论1747个赞
1、前记按照一定的套路,在开篇之前先如下方式开车—自行车(自己学习的总结)。 在之前的博客中写到了一些MATLAB环境下使机器人可视化,并做控制。如: ……继续阅读 » 开心洋葱 6年前 (2021-04-26) 1905浏览 0评论2868个赞
1、前言:MATLAB下机器人可视化与控制—simulink篇(1)主要内容:是利用 s……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3544浏览 0评论379个赞
前言本来想直接用百度智能车比赛的数据集训练,但是发现在ROS中搭建红绿灯模型和提供的数据集在颜色亮度外形上都有点差别… …无奈从创建数……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3517浏览 0评论1674个赞
前言第一节: 基于paddledetecti……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2931浏览 0评论1916个赞
前言第一节: 基于paddledetecti……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2752浏览 0评论1355个赞
……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2679浏览 0评论1421个赞
1、前记先提一下,在这篇MATLAB机器人可视化文章中提到了如何使CAD模型的……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3484浏览 0评论371个赞
1、来源论坛里的帖子,主要是回答如何通过Robotstudio来获取ABB机器人的D-H参数。对话内容(复制粘贴):Hej Hej, My name is Nikolas and I am resea……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3540浏览 0评论2249个赞
……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3347浏览 0评论2402个赞
1、将 CAD 和 URDF 多体模型导入Simscape Multibody环境中。从第三方应用程序导入多体模型, 以便在Simscape多体环境中进行模拟、设计和分析任务。可以使用 ……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3576浏览 0评论2602个赞
1、前记:续写MATLAB下机器人可视化与控制—simulink篇(2),……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2854浏览 0评论688个赞