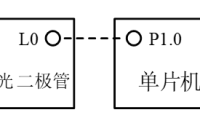
本系列共6篇文章,本文作为本系列的第三篇文章,介绍实验三 :定时/计数器实验,本系列文章基于Dais-52PRO实验箱。 ……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2614浏览 0评论802个赞
本节主要目的是介绍图像分割的一些基本概念。来源于东北大学 魏颖教授的数字图像课程笔记。 本节重点:1)图像分割的基本概念及图像分割分类的基础;2)边缘分割法;3)阈值分割法;4)区域分割法。 <……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3500浏览 0评论431个赞
由于疫情原因不能进入实验室,遂学习在仿真环境gazebo下利用UR5机械臂搭建模拟平台,此模拟平台可以用于UR5机械臂通用视觉抓取平台。以下是个人总结一些观点,仅供参考。 1. 环境搭建 世界环……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2974浏览 0评论1387个赞
一. 前言 上篇中详细阐述了几种经典的PID控制算法及其存在的问题以及改进思路了,本篇将围绕韩京清教授开创的自抗扰控制算法进行阐述,该算法为工业控制领域带来了一项可操性极强的自动控制技术。 二. ADRC……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2178浏览 0评论418个赞
本文主要介绍OpenCv对图像的一些基本处理。包括图片、视频读取,读取感兴趣窗口,通道分离与合并,边界填充,直接对像素点进行操作,以及两张图片的融合。 图片的读取 读取图片是OpenCv最基本的功能,实现起来也比较简单,调用……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2119浏览 0评论2759个赞
一、简述 机器人控制系统是一个复杂设计,针对不同功能目标有不同的开发路线,若想开发一个通用的控制系统难度会非常高,因此确定目标需求非常重要,这里所述的目标需求有两种,一种为开发基本的控制系统再根据实际条件进行功能添加开发,另外一种为针对特殊情况开发……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3046浏览 0评论2379个赞
神经网络,机器学习,可以说是现在最流行的计算机技术,TensorFlow是谷歌开源的机器学习框架,听起来就很高大上,很难学习,不幸的是国内的一些教程都是原文翻译谷歌官方教程,非常难以学习,所以本系列教程就是用比较容易懂的语言来教大家什么tensorflow。 首先t……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2412浏览 0评论2493个赞
事先说明 图像梯度原理:简单来说就是求导 OpenCV提供了三种不同的梯度滤波器,或者说高通滤波器:Sobel,Scharr和Laplacian。Sobel和Scharr是求一阶或二阶导数。Scharr是对Sobel(使用小的卷积核求……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2574浏览 0评论2269个赞
插件配置一、准备工作二、创建一个API三、测试消息传递API……继续阅读 » 开心洋葱 6年前 (2021-04-26) 1754浏览 0评论2361个赞
一. 前言 上篇中详细阐述了经典的自抗扰控制算法的原理,本篇将围绕两种ADRC算法展开,针对扩张状态观测器的参数整定问题进行详解,同时,对跟踪微分器的几个重要应用进行介绍。 二. 两种……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2947浏览 0评论1680个赞
贝叶斯决策、概率估计 Introduction 将未知的东西,进行正确的类别划分,叫做cla……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2020浏览 0评论2506个赞
连接ros添加ROS插件在ROS中控制Velodyne 在之前的文章中,我们构建的Velodyne传感器已经具……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2672浏览 0评论1905个赞
首先: Canny边缘检测:cv2.Canny() 任务1:原理 步骤1.1 噪音去除 由于边缘检测很容易受到噪音影响,所以第一……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3652浏览 0评论2896个赞
一、概述 相关扩展 C/C++PythonCMakeCMake Toolsvsc……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2129浏览 0评论935个赞
6,视觉算法 这里我以OpenCv中的SIFT描述子检测目标物体相对于相机的位姿。这里有个开源的包。find_object_2d是ROS平台下一个功能强大的识别物体的功能包。由于对于纯颜色物体具有很少的特征,所以我决定把另外两个物快……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3670浏览 0评论362个赞
线性判别分析,英文名称Linear Discriminant Analysis(LDA)是一种经典的线性学习方法。本文针对二分类问题,从直观理解,对其数学建模,之后模型求解,再拓展到多分类问题。 ……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3566浏览 0评论1949个赞
这一节我们介绍线性模型,介绍思路如下:我们先介绍概念,什么叫做线性模型?在了解了基本的线性模型之后,我们将其应用于一元线性回归,之后扩展到多元线性回归。之后我们再将其扩展到广义线性模型……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2746浏览 0评论2385个赞
结论: 相比于老的ur5_bringup.launch来控制机械臂可以更加柔顺的控制UR5机械臂。但是也存在规划时出现失败的情况,需要多次plan。具体怎么柔顺我会具体说明一下: 那末怎么使用呢? ……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3711浏览 0评论735个赞
场景建模 一、介绍 1、打开场景编辑器 UI介绍 二、导入平面图 三、添加特征 墙壁……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3444浏览 0评论2557个赞
1.原理 一般情况下,我们要处理是一副具有固定分辨率的图像。但是特别情况下我们需要对同一个图像的不同分辨率的子图像进行处理,如查找图像中的某个目标,如人脸,我们不知道目标在图像中的尺寸大小。这种情况下,我们需要创建一组图像,这些图像是具有不同分辨率……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3563浏览 0评论416个赞
目录 前言1 配置环境① 背景……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3211浏览 0评论2729个赞
获取RRbot模型 1、获取RRbot模型2、在rviz中查看……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2505浏览 0评论666个赞
什么是轮廓 轮廓可以简单认为成连续的点(连着边界)连在一起的曲线,具有相同的颜色或者灰度。轮廓在形状分析和物体的检测和识别中很有用。 ·为了准确,要使用二值化图像。需要进行阀值化处理或者Canny边界检测。 ·查找轮廓的函数会修改原始……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2474浏览 0评论2489个赞
这节主要来详细说一下神经网络。从神经网络定义到M-P模型再扩展到单层感知机、多层前馈神经网络、再到深层神经网络。(本文有一些概念省略了,若有写得……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2675浏览 0评论692个赞
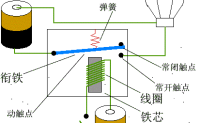
最近老师定做了一个气动手抓,手抓的原理简单,主要是通过气泵充气后,通过24v电压控制,进而以通电和放电的方式来使手抓闭合和张开,此时可以用一个继电器来自动控制手抓电源。 首先分析一下继电器大致原理:如图所示,可以简化理解成通过给线圈通电后,然后产生电磁效应,使衔铁向……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2343浏览 0评论1179个赞
文章目录 ① 背景② 前提③ 任务 ……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2475浏览 0评论335个赞
注意:这里使用的是STM32F103RCT6芯片,正点原子迷你版 使用其他板子注意芯片的选择 1.首先新建一个文件夹,并且建立四个子文件夹,分别叫做USER,CORE,OBJ,STM32F10x_FWlib &nb……继续阅读 » 开心洋葱 6年前 (2021-04-26) 1914浏览 0评论1365个赞
文章目录 一、算法简介1、关键点……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2379浏览 0评论2303个赞
① 背景 Turtlesim (小乌龟是第一步)就像是 hello world 一样 rqt 是命令行的GUI工具,可以点点点的 ……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2279浏览 0评论401个赞
这节我们来讲说一下决策树。介绍一下决策树的基础知识、决策树的基本算法、决策树中的问题以及决策树的理解和解释。 本文主要思路结构如下……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2491浏览 0评论2907个赞
本文借鉴很多这个链接的内容,之后加了一些新的注释。 目录……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3397浏览 0评论800个赞
1.1长宽比 边界矩形的宽高比 x,y,w,h=cv2.boundingRect(cnt)aspect_ratio = float(w)/h……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3490浏览 0评论130个赞
一,配置环境 硬件: UR5工业机器人 Kinect V2 软件: 注意我是将下面包安装在ros下工作目……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3632浏览 0评论356个赞
文章目录 ① 背景② 前提③ 任务 ……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2287浏览 0评论1346个赞
文章目录 一、PPO主体1、主结构……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2560浏览 0评论142个赞
PID控制算法是一个在工业控制应用中常见的反馈回路算法,它把收集到的数据和一个参考值进行比较,然后把这个差别用于计算新的输入值,从而使得整个系统更加准确而稳定。 PID控制算法由比例单元(Proportional)、积分单元(Integral)和微分单元(Deriv……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2601浏览 0评论1940个赞
原理: 注意:这里使用迷你版,其他版本IO口设置不同,详细请查询原理图 ……继续阅读 » 开心洋葱 6年前 (2021-04-26) 1685浏览 0评论2659个赞
1 凸缺陷 找到凸缺陷 hull=cv2.convexHull(cnt,returnPoints=False)defects=cv……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2111浏览 0评论2645个赞
中国有句老古话,叫“三个臭皮匠顶个诸葛亮”,说的是人多力量大,可也有句成语叫“乌合之众”。在机器学习中也有一类算法,将这两种思想融合起来,取其精华,它就是集成学习,算法将不同的学……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3315浏览 0评论1527个赞
&nb……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2015浏览 0评论763个赞
本节证明并未从集成学习源头开始,如若对集成学习还不是很清楚的同学,参考文章: 经典机器学习系列之【集成学习】 ……继续阅读 » 开心洋葱 6年前 (2021-04-26) 1975浏览 0评论234个赞
原理: ……继续阅读 » 开心洋葱 6年前 (2021-04-26) 3620浏览 0评论2569个赞
本篇将会创建几个基本的仿真环境,包含了一些必要的功能函数,实现动态调整离地高度。能够与决策模型进行交互,为后续强化学习训练做准备 文章目录 一、框架……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2770浏览 0评论2610个赞
……继续阅读 » 开心洋葱 6年前 (2021-04-26) 1726浏览 0评论2778个赞
文章目录 ① 背景② 前提③ 任务 ……继续阅读 » 开心洋葱 6年前 (2021-04-26) 2824浏览 0评论2874个赞