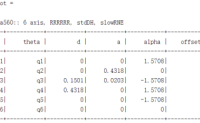
这篇文章针对有一定SLAM基础的同学或者对李群李代数的应用感兴趣的数学专业同学,已经很小众了,但对于真正干这行并想要更深理解的同学可能会很有帮助,因此花了些时间整理发出来。要从理论推导到后面代码应用都读懂难度还是比较大,尽量讲解。 李群李代数其……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2571浏览 0评论2060个赞
摘要 ROS 导航堆栈对于移动机器人从一个地方移动到另一个地方是强大的可靠。导航堆栈的工作是通过处理来自测距、传感器和环境图的数据来产生让机器人执行的安全路径。最大限度地提高此导航堆栈的性能需要对参数进行一些精细的调整,这项工作并不像看起来那么简单。如果对概念和……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2233浏览 0评论1982个赞
Paper阅读:Dynamic-SLAM前言Missed detection compensation algorithm(漏检补偿算法)S……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2217浏览 0评论2090个赞
……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2336浏览 0评论2929个赞
vins-mono刷了三遍,手写vio刷了两遍,SLAM十四讲刷了两三遍,从一开始完全看不懂是啥,不知道什么是SLAM,什么是VIO,什么是VINS,什么是SO3/SE3,甚至不知道什么是IMU…再到自己写总结写攻略,真的有很多感慨。学习开源代码的目的其实就是是为了自己能够去开发……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2703浏览 0评论360个赞
Simscape建模笔记 urdf开始讲起吧……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2317浏览 0评论2357个赞
vins-mono保存、重载地图、evo工具测试地图保存与加载先跑起来修改地图保存的路径……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3721浏览 0评论1717个赞
这个工具的作用就是构造一个三维的路标,再根据一系列的pose将这些路标投影到一系列照片上,也就是视频。可以用来进行VO-SLAM的仿真,也很容易拓展为VIO-SLAM的仿真工具。github地址:……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2133浏览 0评论1160个赞
ROS多用户并发demo前言程序测试结果结论……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3349浏览 0评论1811个赞
卡尔曼滤波的理解、推导和应用1. 卡尔曼滤波简介2. 卡尔曼滤波原理3. 卡尔曼滤波的公式……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3052浏览 0评论1931个赞
嗨伙计们,我又来啦~ 上次说以后要写点儿控制的东西,思前想后纠结了好久到底要写个啥,最终决定还是先从参数辨识开始,至于结合控制理论的小demo,容我梳理一下思路再来搞吧! ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2034浏览 0评论869个赞
写在前面 学习代码都记录在个人github上,欢迎关注~ 前面的博客已经写……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3576浏览 0评论991个赞
opencv2/nonfree的安装 看了好多讲解怎么使用openCV-contrib的nonfree模块的内容,要么整不了,要么太麻烦了,今天花了一下午的时候调试通了,……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3632浏览 0评论2586个赞
卡尔曼滤波小记核心思想痛苦的证明预测……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3640浏览 0评论1959个赞
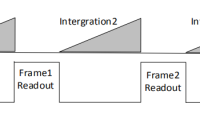
开始本文之前,先介绍几个基本概念。 1. 相机特性-曝光和读出 相机获取一帧图像分为曝光和读出两个阶段。相机使用的传感器不同,相机的曝光时间和读出时间的重叠关系也有所不同,分为交叠曝光和非交叠曝光两种。交叠曝光和非交叠曝光相……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2718浏览 0评论2872个赞
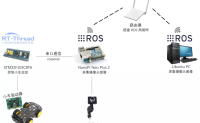
Demo测试时需要岸上PC与树莓派在同一局域网下运行,二者能进行通信。下水测试时总的设备连接大致如下图。 ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2128浏览 0评论219个赞
这篇文章针对同一个任务进行了单线程,多线程和CUDA程序的比较。以显示GPU在并行计算上的时间节省能力。 对GPU编程不了解的同学,这篇文章可能不会有特别大的帮助,因为我不打算对CUDA编程有很详细的讲解,我浏览了一下网上,无论所英文还是中文都有了很详细的入门讲……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3374浏览 0评论1950个赞
6.初始化 第一个问题,为什么要初始化? 对于单目系统而言, (1)视觉系统只能获得二维信息,损失了一维信息(深度),所以需要动一下,也……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2638浏览 0评论2647个赞
最近在看相关的课程,把作业做一下,还是蛮有意思的。 UR机械臂的物理模型文件是根据SolidWorks插件simscape导出的xml文件,课程直接提供的,博客不便给出,清楚整个建模原理就行。但个人还是觉得urdf文件好理解一些,可以人为控制各个坐标系的方向、位置还有质心的位置,……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3866浏览 0评论523个赞
从贝叶斯推断到SLAM的数学模型贝叶斯推断SLAM数学问题简单描述滤波方式……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2531浏览 0评论2671个赞
一些背景知识 TSDF的主要作用是进行三维场景在计算机中的重建。目前的那些中文博客与成熟的TSDF应用其实还有差距,故写此文。 视觉SLAM应用的一个分支为Dense SLAM。简单来说就是在定位机器人的同时对周围的环境进行(近……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3069浏览 0评论2029个赞
基于车辆模型的横向控制方法1. 简介1.1. 无人驾驶车辆1.2. 横向控制和纵向控制1.3.……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2984浏览 0评论1689个赞
水下平台,如ROV,AUV等的机械结构通常会随着配件的变化而变化。比如,改变推进器的布局,添加重量比较大的传感器等。机械结构的变化反过来会影响运动控制。因此,在设计软件架构时,将机械参数在程序中写死是非常不合理的。根据机械模型设计配置文件,供程序加载是比较理想方案。 ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2476浏览 0评论1748个赞
6.2 代码解析 这部分代码在e……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3175浏览 0评论754个赞
语义分割经典网络:全卷积神经网络(FCN)&U-netFCN解决问题将全连接层替换为卷积层……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2229浏览 0评论1609个赞
课程目的: 自动驾驶是汽车产业与人工智能、物联网、高性能计算等新一代信息技术深度融合的产物,是当前全球汽车与交通出行领域智能化和网联化发展的主要方向,已成为各国争抢的战略制高点。 ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2334浏览 0评论2554个赞
ROS笔记(2) Kinetic 的安装和配置1. Ubuntu16.04的安装2. ROS Kinetic 安装3. ROS 多机通讯设置……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3644浏览 0评论1215个赞
7.后端非线性优化 7.1 理论基础 ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3651浏览 0评论1381个赞
最近发现身边的一些初学者朋友捧着各种pytorch指南一边看一边敲代码,到最后反而变成了打字员。 敲完代码一运行,出来结果和书上一对比,哦,是书上的结果,就翻到下一章。半天就能把一本书都打完,但是合上书好像什么都不记得。有的甚至看了……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3118浏览 0评论2946个赞
在tsdf的第一讲里我们讲解了最基本的TSDF重构算法。也提出了算法的一些不足之处。 ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2619浏览 0评论1370个赞
双臂Matlab仿真建模文章目录双臂Matlab仿真建模……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2925浏览 0评论2685个赞
7.2 代码 在estimator.cpp的processImage()的最后,代码如下: else//solver_flag = NON_……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2708浏览 0评论2063个赞
第二次翻看《视觉SLAM十四讲》,发现第一次看过的都忘记了,认真分析了一下,我认为是第一次学习没有弄清楚整体的脉络。因此这次做一个小小的总结,希望不要再过几天又忘掉。前面的内容就没有总结的意义了,因为是最简单的,真正进入SLAM,应该是从这章的内容开始。 ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2416浏览 0评论1241个赞
轻量级实时语义分割:ENet & ERFNetENetERFNet总结 ENet: A D……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2983浏览 0评论1503个赞
voxblox结构图 上一讲我们说……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2269浏览 0评论607个赞
主题 首先我们先来看下我们的原图: ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2478浏览 0评论1040个赞
概述 小车外形:……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2602浏览 0评论803个赞
一、标定实现 机器人工具坐标系标定就是确定工具坐标系相对于末端连杆坐标系的变换矩阵 1.1 TCP位置标定 ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2112浏览 0评论1036个赞
这一小节将介绍使用键盘,通过串口发布速度指令。 本文所有代码均在 ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 1824浏览 0评论2143个赞
一、概要 比赛规则与赛道: 比赛没有赛道,只有电磁线。但赛道元素包括有直道、弯道、坡道、十字路口以及横断路障。室外电磁组原则上选择室外的马路、草坪、体育场组织比赛,场地内……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2025浏览 0评论2140个赞
8.sliding window8.1 理论基础 实际上,这一部分跟后端非线性优化是一起进行的,这一部分对应的非线性优化的损失函数的先验……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2898浏览 0评论1946个赞
文章目录本文软件版本软件介绍代码功能介绍……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2978浏览 0评论758个赞
轻量级实时语义分割:Guided Upsampling Network for Real-Time Semantic Segmentation介绍网络设计……继续阅读 » 开心洋葱 5年前 (2021-04-26) 1909浏览 0评论734个赞
推进器电机模型文件的内容只有一个:推进器推力与PWM波的映射关系。当我们推算得到某时刻该推进器需要提供的推力时,我们需要根据映射关系计算出出对应的PWM波下发给下层以实现控制。不同类型的推进器推力与PWM波的映射关系是不同的,这个有的产品可能会给出,没有的话可能需要自行测定。 &……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2829浏览 0评论103个赞
近两年来,双十一上热搜的已经不仅仅是划算的原因了,还有着#数学不好算不清##忘记合并尾款#等令人头大的规则,直播间还是旗舰店?怎么凑单怎么满减?养猫组队又是什么操作? 如果你算不清淘宝双十一,那古月居这么简单明了,你一定算的清。毕竟我们只做两件事情:送钱&……继续阅读 » 开心洋葱 5年前 (2021-04-26) 4371浏览 0评论2879个赞