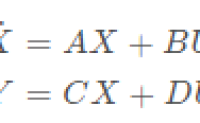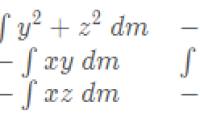物联网时代,作为对物理世界进行感知的传感器必不可少,每一种传感器的出现和有效利用都帮助我们对世界增加一个角度的认知。从古老的麦克风、摄像头、温度计到现在电赛中必用的姿态传感器、位置传感器等等,琳琅满目,种类繁多。 我们的处理器接受的外界信号除了按键、开关之外(参见上……继续阅读 » 6年前 (2021-04-26) 2942浏览 0评论2137个赞
AWS RoboMaker入门(一)……继续阅读 » 6年前 (2021-04-26) 2362浏览 0评论2760个赞
摘要 这一章将进入机器人语音交互的学习,让机器人能跟人进行语音对话交流。这是一件很酷的事情,本章将涉及到语音识别、语音合成、自然语言处理方面的知识。本章内容: ……继续阅读 » 6年前 (2021-04-26) 3624浏览 0评论2597个赞
前言 上一篇博客:ros机器人编程实践(16.2)- 仿真SmartCar之模型“飞起来“ 上一章我们将模型导入到rv……继续阅读 » 6年前 (2021-04-26) 2168浏览 0评论231个赞
在完成对云实践平台的熟悉后,内测的第二部分实验是SLAM建图和导航。 首先在建立开发项目前,需要创建开发环境,由于内测用户每个账号可以创建两个开发环境,所以这时我新建了一个开发环境。完成创建,进入开发IDE后,我们可以在开发环境主文件夹下新建项目文件夹,每个项目应包……继续阅读 » 6年前 (2021-04-26) 3053浏览 0评论1797个赞
tensorflow的CNN ……继续阅读 » 6年前 (2021-04-26) 2490浏览 0评论463个赞
AWS RoboMaker入门(二)……继续阅读 » 6年前 (2021-04-26) 2262浏览 0评论2504个赞
AWS RoboMaker Hello World 运行分为两部分,先是通过实例应用程序运行 Hello World 模拟作业,再就是进入实际开发环境,通过代码运行,启动模拟作业。 实例应用程序 Hello World……继续阅读 » 6年前 (2021-04-26) 2564浏览 0评论2581个赞
参考代码:https://github.com/tork-a/jog_control.git 将参考代码功能包放置到自己机械臂功能包同一目录下。在工作空间进行编译catkin_make编译可能遇到的两个问题: 1)缺少fake-jo……继续阅读 » 6年前 (2021-04-26) 2586浏览 0评论2050个赞
0.安装步骤预览 (1)系统默认自带python2.x,所以需要先安装python3.x (2)python2对应pip,python3对应pip3,用源码安装python3后pip3也自动安装了 (3)用pip3安装virtualenv (4)用virtual……继续阅读 » 6年前 (2021-04-26) 1954浏览 0评论1674个赞
android要与ROS通讯,一种是基于rosbridge,另一种是基于rosjava库。 相关参考例子工程 ……继续阅读 » 6年前 (2021-04-26) 2070浏览 0评论2077个赞
如果不了解ROS 2,推荐先体验一下吧,具体教程:机器人操作系统二(ROS2)- 启程 Departure ROS 2项目的目标是继承ROS 1的优点并改进不合……继续阅读 » 6年前 (2021-04-26) 3497浏览 0评论2998个赞
3.6 ROS小车启动功能包编写……继续阅读 » 6年前 (2021-04-26) 2469浏览 0评论2631个赞
在每届的全国大学生电子设计竞赛中,DDS作为信号源、以及通信里面本振、波形合成的基本方式,几乎成了必考的技能,虽然考察的角度不同,但核心都是一个 – 通过数字的方式得到你需要的某种频率的某种幅度的某种波形。 在测试测量领域有另一个概念 – AWG(任意波形发生器)是……继续阅读 » 6年前 (2021-04-26) 2964浏览 0评论1919个赞
倒立摆是自动控制原理或现代控制理论等经典分析案例,博客有数篇博文针对这样案例给出题目和分析: ……继续阅读 » 6年前 (2021-04-26) 3062浏览 0评论2396个赞
由于用Notability写的公式,有些是换页的,导致被分解开了,也想到图片可能不清晰,可以通过下面链接下载PDF以及配套代码~.~ 百度网盘链接:https://pan.baidu.com/share/init?surl=UhYExJC……继续阅读 » 6年前 (2021-04-26) 2683浏览 0评论276个赞
Hello,欢迎做客我的博客! 在动力学仿真中,我们不得不采用迭代的方法进行数值计算,这个时候我们会用到离散化的数学模型。 可是,我们在建立模型时,考虑的都是连续的情况……继续阅读 » 6年前 (2021-04-26) 3676浏览 0评论762个赞
嘿嘿嘿我回来了! 李群和李代数真的让我头大,做为一个本科生,又不像高博他清华大学本科线性代数就先讲群,我们都是从矩阵起步的。所以很多数学知识真的是从零学起,又夹杂了很多近世代数和抽象代数的知识,就更难以理解了。我不光记录下了学习的笔记还有一些,学到一定地方的感悟。↓……继续阅读 » 6年前 (2021-04-26) 2412浏览 0评论2301个赞
惯性张量是什么? 惯性张量是用于描述刚体转动惯性的一个量,并且它是一个矩阵。它通常表示为: ……继续阅读 » 6年前 (2021-04-26) 3029浏览 0评论628个赞
这篇教程简要说明,在CoppeliaSim仿真环境中,使用ROS2接口,如果是ROS 2 Dashing,直接使用安装包中的compiledRosPlugins文件夹下的libsimExtROS2Interface.so。 ……继续阅读 » 6年前 (2021-04-26) 2987浏览 0评论2393个赞
封面就是我的双目相机了 —— MYNT EYE D小觅双目摄像头深度版系列结构光双目深度惯导相机。之后会做测评的视频?或者博客吧~ 下面还是重头戏,看了上一期 ……继续阅读 » 6年前 (2021-04-26) 2949浏览 0评论2753个赞
刚体动力学基础学习 ……继续阅读 » 6年前 (2021-04-26) 2414浏览 0评论1490个赞
由于最近要在OpenCV3中使用SIFT和SURF特征提取,而自从OpenCV2升级到OpenCV3版本后,SIFT、SURF等这些算法都被移出opencv默认项目库,而被放到叫opencv_contrib的项目库。因此需要手动下载opencv和opencv_contrib的源码……继续阅读 » 6年前 (2021-04-26) 3225浏览 0评论433个赞
背景和初衷 小弟是University of Colorado at Boulder的一个在读学生.在ARPG(Autonomous Robotics and Perception Group)实验室学习. 自己当初入门ROS的时候……继续阅读 » 6年前 (2021-04-26) 2062浏览 0评论1552个赞
前段时间周更的vSLAM基础系列突然停更了,也是因为考试周时间不足以让我在看书和写博客之间调剂了。希望朋友们能体谅一下。 ……继续阅读 » 6年前 (2021-04-26) 2040浏览 0评论2561个赞
又过了好久了…Em…上一讲我们不甚详细地提及了EKF扩展卡尔曼滤波,这一讲我们就来说扩展卡尔曼滤波在SLAM里的应用。需要再次提及的是EKF-SLAM是比较早期的应用,但是因为简单好懂,所以用来帮助我们来熟悉一下SLAM的过程。 一旦要使用扩展卡尔曼滤波,我……继续阅读 » 6年前 (2021-04-26) 1998浏览 0评论1702个赞
关于机器人运动学与动力学建模的几点迷思疑问1:运动学应该从速度开始推还是从位置开始推? 为什么会产生这样的疑问?我们可以从下面这个问题开始!……继续阅读 » 6年前 (2021-04-26) 3844浏览 0评论669个赞
前言:几天前就在打浦桥程序员公众号上了解到MATLAB 2020b更新的消息,过了几天才在Mathwor……继续阅读 » 6年前 (2021-04-26) 1759浏览 0评论107个赞
发布接收int类型消息 第一篇文章我们发布接收了string类型的消息.我们提到在ROS里发布的消息必须是在ROS中定义了的.就是如果你要发布一个string类型的消息,你不能直接发布一个std::string,你得发布一个std_msgs::S……继续阅读 » 6年前 (2021-04-26) 3279浏览 0评论2145个赞
引言 这篇博客介绍的是,如何在windows环境下搭建基于CMake和GCC的开发环境。这里使用的编辑器是VSCode。害怕麻烦的同学不应该搭建这个开发环境,应该直接使用VS Studiao的集成开发环境。 而我之所以要搭建这个环境,是因为为了方便……继续阅读 » 6年前 (2021-04-26) 3008浏览 0评论2127个赞
看最新动态,ROS1基本稳定更新维护,ROS2研发进度超快。 现有的ROS1功能包几乎涵盖了所有主流机器人和所有主流机器人学算法,同时这些大部分开源。 未来主流技术主要有如下类别: ……继续阅读 » 6年前 (2021-04-26) 1668浏览 0评论1519个赞
之前,上过机器人或者单片机或者计算机或者控制的相关课程,急需一款适用于多课程的融合性机器人。 自己搭建机器人如下: ……继续阅读 » 6年前 (2021-04-26) 2823浏览 0评论222个赞
之前,现代控制理论,研究过一些倒立摆和自平衡小车,现在用ROS+Gazebo环境尝试一下。 ROS自平衡机器人仿真(机器人操作系统+现代控制理论融合案例) 找了一些案例都是……继续阅读 » 6年前 (2021-04-26) 1884浏览 0评论2670个赞
在库中安装如下: ……继续阅读 » 6年前 (2021-04-26) 1695浏览 0评论599个赞
……继续阅读 » 6年前 (2021-04-26) 2296浏览 0评论1820个赞
描述:本来VMware用着很好,升级系统之后第二天发现打开软件特别慢,特别是还转圈圈,VMware打开需要半天才进入、打开系统很慢、运行很慢,其实导致这个软件的原因就是软件被防火墙阻截了!……继续阅读 » 6年前 (2021-04-26) 3219浏览 0评论565个赞
在阅读本文之前,推荐阅读前篇ROS机器人TF基础和全部资料文档: TF基础:https://blog.csdn.net……继续阅读 » 6年前 (2021-04-26) 2254浏览 0评论765个赞
扩展卡尔曼滤波定位是马尔可夫定位中的一种特殊情况,在EKF定位算法中,我们假设地图是由一系列特征组成的,并且每个特征都是独特的。在t时刻的任何一个点,机器人可以通过传感器获得由与附近特征的距离、方向组成的向量: Z_t =……继续阅读 » 6年前 (2021-04-26) 2025浏览 0评论1241个赞
分上下篇吧,一共有七八十个公式呢 ^-^ 写在一篇就太长了 ……继续阅读 » 6年前 (2021-04-26) 1680浏览 0评论2473个赞
上一讲我们讲了如何发布接收int,float和array类型的消息,这些也都算是c++自有的消息,被归纳在ROS中的std_msgs这个命名空间下(命名空间skr啥?).这讲我们来看看如何发布接收ROS自己独特的message类型:PoseStam……继续阅读 » 6年前 (2021-04-26) 2064浏览 0评论2834个赞
文章目录本文软件版本loadrobotimportrobotri……继续阅读 » 6年前 (2021-04-26) 2230浏览 0评论1250个赞
什么是SDCC? SDCC是可重定目标的,优化的标准C(ANSI C89,ISO C99,ISO C11)编译器套件,针对的是基于Intel MCS51……继续阅读 » 6年前 (2021-04-26) 1973浏览 0评论480个赞
本文作者:陈瓜瓜 由于下一讲要讲到怎么在类中pub和sub消息.那么考虑到有些同学对类不甚熟悉.我们稍微回顾一下.但关于类网上一查其实一大堆东西,而且都是从入门讲起.所以我这儿肯定不会重复书写那些内容.要介绍的几个东西,其实本来要用得好的话蛮复杂,我们只会涉及到皮毛……继续阅读 » 6年前 (2021-04-26) 2365浏览 0评论2037个赞
接着上篇:从零手写VIO——(三)基于优化的 IMU 与视觉信息融合(上篇) 再次说明一下,本博客目前只是我在看深蓝时记录的,当然会有很多 PPT 上的内容,加上一点自己学的……继续阅读 » 6年前 (2021-04-26) 2508浏览 0评论2947个赞
简介 使用机器人操作系统ROS2和机器人中间件框架系统RMF进行多机器人系统集成,高层规划及其应用等。……继续阅读 » 6年前 (2021-04-26) 3642浏览 0评论2640个赞