参考:http://wiki.ros.org/actionlib/DetailedDescription ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 1906浏览 0评论2372个赞
上一篇:恩智浦智能车四轮组– 1.电磁检测方案、运放选型 检波方……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2201浏览 0评论2517个赞
低成本3D空间导航/测绘机器人——从零开始……继续阅读 » 开心洋葱 5年前 (2021-04-26) 1603浏览 0评论1643个赞
写在前面 在上一节中我们讲到了测绘小车的基本架构。今天我们来一……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2481浏览 0评论279个赞
前言 上一篇详细介绍了模型预测控制的算法原理,以及其在多旋翼无人……继续阅读 » 开心洋葱 5年前 (2021-04-26) 1975浏览 0评论2932个赞
目录透视变换的一些尝试原理变换的可行性变换的过程……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3221浏览 0评论631个赞
魔方机器人(二) 颜色识别 今天,就让我们来看看魔方的颜色识别是如何做到的。做图像处理的话我们可以用OpenCV(用到了颜色空间的转换RGB转HSV以及ROI区域提取),全称为Open Source Computer Vision Library,……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3350浏览 0评论1007个赞
比如运行相机节点时出现这个问题而不能显示rgb图像 ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3507浏览 0评论1760个赞
简要 之所以要单独测试一下STC8的ADC,主要有两个问题。 STC8手册里的ADC输入阻抗极低,需要实测是否影响正常使用。ADC的测量电压范围受Vref影响,0……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3024浏览 0评论1615个赞
每个PRU都连接着一个OCP主口,它允许访问linux主机设备对应的内存地址。此功能允许PRU控制通用GPIO的输入和输出状态。PRU可访问Linux主机内存,但是访问速度要慢上好几倍,因为内存访问需要路由到外部的PRU-ICSS,在通过PRU-ICSS接口从/OCP从口接收返回……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3695浏览 0评论2237个赞
写在前面 上一小节我们讲到了机器人的轮胎(编码器)驱动,本节我们来介绍: 机器人上舵机的工作原理,硬件……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2058浏览 0评论467个赞
机器人中的坐标变换 ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2889浏览 0评论2786个赞
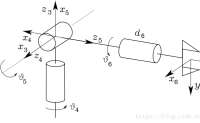
如图1所示的球形手腕(三个关节的轴线相交于一点)是常用的机械臂结构,我们希望在已知坐标系3至坐标系6的旋转矩阵的条件下求解3个关节值……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2238浏览 0评论2575个赞
第一步:TX2安装ROS kinetic http://www.ncnynl.com/archives/201706/1750.html 第二步:安装激光雷达驱动(测试过rplidar、F4)……继续阅读 » 开心洋葱 5年前 (2021-04-26) 1874浏览 0评论162个赞
之前一直用Pytorch做的网络训练,最近想看看训练出来的模型在C++上的表现(毕竟稍微注重效率的工程都用的C++写),因此花了点时间研究了一波。 因为PyTorch的Python版本和C++版本使用的文件描述有区别,因此需要先把Python版本训练的模型转换成To……继续阅读 » 开心洋葱 5年前 (2021-04-26) 1860浏览 0评论2930个赞
ROS是一种分布式软件框架,节点之间通过松耦合的方式进行组合,在很多应用场景下,节点可以运行在不同的计算平台上,通过Topic、Service进行通信。但是ROS中只允许存在一个Master,在多机系统中Master只……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3168浏览 0评论628个赞
继上篇文章ROS: URDF自定义robot model —–解决WARN:No tf data. Actual error: Fixed Frame [base_link] does no……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3255浏览 0评论349个赞
写在前面 2019浙江省的足球机器人小型组对抗赛是4V4的,然后目标就是……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2342浏览 0评论1295个赞
目录 1. 采样(sampling.py)2. 聚合(net.py)3. Grap……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2313浏览 0评论2297个赞
前言 上篇中介绍了基于稀疏点云传感器的常用避障规划算法,由于实际工程中受限于不同产品的技术成熟度、成本的因素的原因,不得不采用低成本的单点测距传感器进行避障。然而,避障作为无人机自动飞行必不可少的功能,设计一个健壮的避障规划器显得尤为……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3179浏览 0评论1529个赞
环境: (1)虚拟机本地端IP 192.168.10.30 (虚拟机需要通过桥接的形式与PC本地机连接, PC 机IP 192.168.10.21) (2)移动端 IP 192.168.10.11 1 配置本地环境变量 (1)打开 .bashrc <……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2428浏览 0评论1877个赞
我们已经在gazebo中实现了机器人的仿真,而且能够控制机器人的运动, 查看机器人所感知到的信息, 包括lasercan, 图像信息, 深度信息, 点云, 也包括没有提到的速度信息. 这里,我们建立用ROS navig……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3078浏览 0评论2473个赞
目录 1 软件包① 演示套装② 例子③ 性能测试工具……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2205浏览 0评论1125个赞
本篇将会对四足机器人的腿部进行数学建模,求解器正逆运动学解,包含详细公式推导与计算 一、运动学 不考虑横向髋关节运动时,四足机器人的腿……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2149浏览 0评论158个赞
不久前PyTorch0.4.0官方支持了Windows,可谓是感天动地,于是乘比较空闲的时间搭搭环境,顺便做下记录。 ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3029浏览 0评论2397个赞
底层的电机控制已经基本完成,还需要解决的最后一个问题就是根据机械臂的运动,将机械臂的位姿状态信息发回到上位机的ROS,让RVIZ中的机械臂和现实中的机械臂保持一致。 目前没有反馈的信息发回到上位机,所以每当点击 Update ,然后Plan and Execute之……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2211浏览 0评论2232个赞
ros_arduino_brige功能包使用和安装这里就不多说了,详情点击 先看一下ros_arduino_b……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3468浏览 0评论2334个赞
以小海龟运动仿真为例: ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3237浏览 0评论466个赞
一、设计功能 录制音频,保存音频对录制的语音信号进行频谱分析,确定该段语音的主要频率范围;……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2744浏览 0评论421个赞
URDF文件通过check_urdf pan_tilt.urdf检测是正确的: robot name is: pan_tilt---------- Success……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2917浏览 0评论2192个赞
ROS常用命令: ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3330浏览 0评论2477个赞
本篇将会对四足机器人的俯仰角进行数学建模,求解器正逆运动学解,包含详细公式推导与计算 一、数学建模 ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 1916浏览 0评论1551个赞
要建立自己的自主机器人,首先,必须要建立自己的机器人模型,URDF(Unified Robot Description Format)模型。 ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2717浏览 0评论2566个赞
文章目录 ① 背景② 前提③ 任务 ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3051浏览 0评论1537个赞
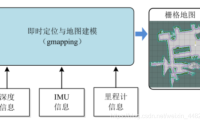
gmapping功能包集成了Rao-Blackwellized粒子滤波算法,为开发者隐去了复杂的内部实现。下图所示的是gmapping功能包的总体框架。 ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2790浏览 0评论131个赞
前言 在环境感知与规划专题(一)——A*算法入门一……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2733浏览 0评论749个赞
之前的博客为了实现延时特定时间(4ms)并在这段时间内产生PWM波形,使用了两种方法,第一种通过计数的方式,比较low;第二种使用PRU的工业级定时器IEP,时钟频率200MHZ,使用也很简单。 但是随着实验的进行,因为是六自由度的机械臂,计划使用三块beagleb……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3419浏览 0评论2474个赞
前面一篇文章我们介绍了怎么在win10下搭建Yolo v3的开发环境。 ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3248浏览 0评论867个赞
本文我们分别用SDH法和MDH来给同一个机器人模型建模,感受一下两种建模方法在串联机械臂里面的应用。 所用平台:Matlab 本文重点是建系以及提取DH参数表的过程 想要运行程序只需要把所有代码复制粘贴进matlab运行即可 1. 机器人结构……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3924浏览 0评论972个赞
hector_slam功能包使用高斯牛顿方法,不需要里程计数据,只根据激光信息便可构建地图。 所以他的总体框架如下: ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2254浏览 0评论1925个赞
本篇将会三维空间中,对四足机器人的腿部进行数学建模,求解器正逆运动学解,包含详细公式推导与计算 首先,我们来看三维空间中简图: ……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2672浏览 0评论2576个赞
笛卡尔运动规划Python接口https://blog.csdn.net/qq_32618327/article/details/999669……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3236浏览 0评论869个赞
1 异常报警:package ‘orocos-bfl’ not found: -- Found PkgConfig: /usr/bin/pkg-config (fou……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2583浏览 0评论1383个赞
主要知识点: 1.src、build、devel、install各文件夹的功能介绍。 2.创建工作空间(创建文件夹,初始化工作空间)、编译工作空间、设置环境变量,检查环境变量 (echo $ROS_PACKAGE_PATH) 3.创建功能包:cat……继续阅读 » 开心洋葱 5年前 (2021-04-26) 3148浏览 0评论1009个赞
本专栏主要介绍如果通过OpenCv-Python进行图像处理,通过原理理解OpenCv-Python的函数处理原型,在具体情况中,针对不同的图像进行不同等级的、不同方法的处理,以达到对图像进行去噪、锐化等一系列的操作。同时,希望观看本专栏的小伙伴可以理解到OpenCv进行图像处理……继续阅读 » 开心洋葱 5年前 (2021-04-26) 2853浏览 0评论634个赞